




具身智能的鸡与蛋困局:数据与落地两难

具身智能面临“鸡生蛋”困境:缺数据难以落地,不落地又无法采集数据。周志华提出以少量数据构建世界模型,通过交互迭代降低试错成本。马道林强调触觉数据对精细操作的关键性。聂凯旋打造物理AI操作系统,在数字工厂训练多形态机器人协同作业。
具身智能要实现真正落地,必须先拿出成熟的解决方案——而这正是获取数据的前提条件。没有数据支撑,能力提升无从谈起;但若方案不够成熟,又无法进入真实场景采集数据。这不正是典型的“先有鸡还是先有蛋”的困境吗?
在今年世界人工智能大会期间,多位业内人士探讨世界模型与物理AI时,都不约而同地聚焦于同一个核心问题:数据。中国科学院院士、南京大学副校长周志华的观点非常直接——先用少量数据搭建一个相对可靠的世界模型,通过交互生成决策,再将这些决策放入真实世界进行测试,这样就能大幅压缩成本,随后在此基础上不断迭代优化。
马道林则将数据获取的悖论视为赢得客户信任的关键突破口。而聂凯旋的目标是打造一套国产物理AI操作系统,给AI系统“上物理课”,让它学会理解物理世界的运行规则。
“先有鸡还是先有蛋”的数据困境
开放环境是当前具身智能面临的最大挑战。形形色色的应用场景中,很多甚至连训练数据都难以找到。数据驱动的强化学习范式需要与环境进行大量交互、反复试错。但在现实任务中,这种模式的代价过高——智能工厂里的设备精密复杂,一次意外损坏就可能造成巨大损失,哪能容忍机器人无休止地试错?
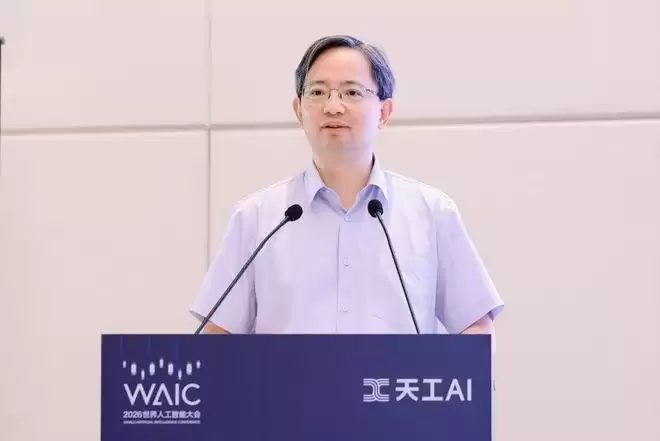
中国科学院院士、南京大学副校长周志华。
那么,有没有可能通过少量交互,以极低的成本训练出高效能的决策模型?周志华的思路是,先对环境进行建模,构建一个“世界模型”,然后通过与这个模型交互来替代真实世界的交互。环境建模能力越强,系统的适应能力就越强,具身智能也就越可靠。
但这又回到了那个“先有鸡还是先有蛋”的问题:构建世界模型本身就需要大量数据,可现实偏偏数据不足,也很难保证这样建出来的模型能真正替代真实交互。
聂凯旋也看到了同样的困境。人形机器人至今没找到刚需的工业场景,训练数据严重匮乏。场景方出于生产节拍和安全考虑,不成熟的方案根本无法进入工厂,更别说采集数据了。而且,机器人公司采集的多是遥操作本体数据,与工厂的节奏根本不匹配,即使采集了,也训练不出能真正落地的机器人。
聂凯旋还提到,真实的物理任务不仅涉及空间位置,还包括物体形变、作用力、空气密度、温度、电磁场、热力学变化等因素,远远超出三维空间本身。机器人在工厂里操作时,仅靠视觉根本无法判断物体的重量和温度,而人一上手就能感知到这些信息,瞬间完成搬运策略。因此,机器人仅仅像人一样“看到”世界还远远不够。
马道林于2024年创办了千觉机器人,专注于研究智能机器人与真实物理世界的感知交互。在今年的大会上,他们展出了VTLA具身触觉模型、视触觉多模态数据集,以及核心数据采集设备和触觉传感器硬件。这套模型结合传感器,可以采集纹理、硬度、弹性等多维触觉特征,甚至能用于鉴定消费品真伪。
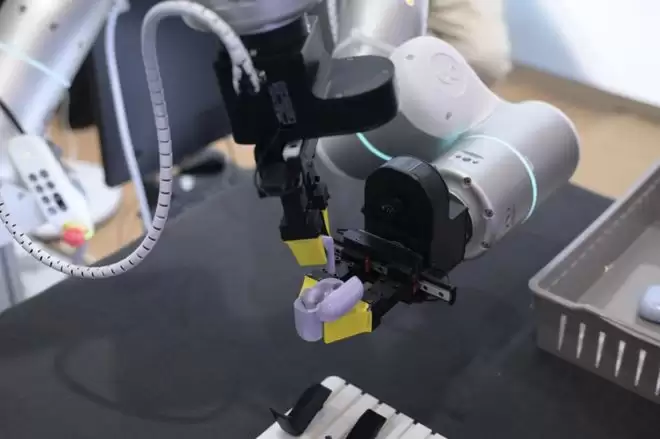
机器人装配耳机。
马道林指出,推一下物体,它能滑多远、多久停下,会不会翻倒——这些仅靠语言和视觉的多模态信息是不够的,模型根本识别不出来。物理AI的核心,就是让机器人在物理空间里主动发起接触和碰撞,利用这些接触改变事物之间的关系。自动驾驶是规避一切碰撞,但机器人不同,它需要把东西拿起来,放到该去的地方。
马道林也承认,为机器人和具身模型提供数据,是各方正在努力做的事,但数据缺口太大,绝对不是半年或一年能解决的。
物理智能的数据破题思路
为了打破这个困局,周志华提出,先以少量数据构建一个相对可靠的世界模型,通过交互形成决策,然后应用到真实世界,这样试错成本就能大幅降低,再通过交互积累的新数据不断迭代优化。
机器人产线五花八门,不同机器人是否都需要建一个专门的世界模型?周志华给出的答案是“学件”。这个思路是,由模型和AI自动生成的“规约”共同构成一个系统,允许多个异构模型在不公开数据的前提下复用和组装。
学件系统只收集模型,不收集数据。用户不需要从头训练,也不用详细描述任务,更不用提交数据,就能通过组装多个模型解决问题。模型汇集起来,可以成长、演化,还能重组、瘦身。未来可能只需要少数几个世界模型,再装配一下,就能解决问题。
英伟达的Omniverse在物理AI生态中,主要用于构建仿真应用、生成合成数据,支持数字孪生和机器人开发。聂凯旋对标它,正在打造一套国产物理AI操作系统,给AI系统“上物理课”,教会它物理世界的运行规律。
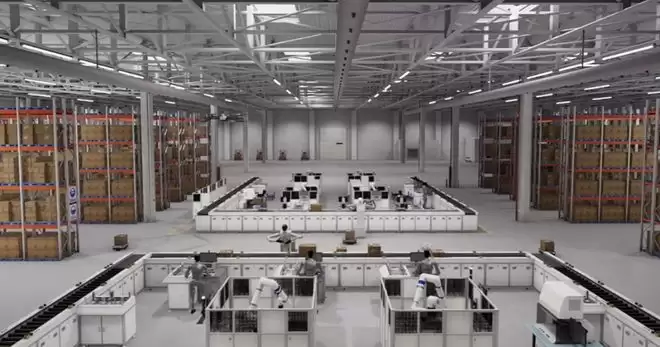
物理AI着眼于系统级的大规模调度。
聂凯旋解释,物理AI着眼于系统级的大规模调度。无人机、机器狗、机器人、履带式车辆等智能化装备,都可以纳入物理AI范畴,统一驱动协同作业。构建物理AI模型,需要在明确定义应用场景的基础上设计全新架构。在这个数字训练场里,工厂输入数据,机器人企业用统一标准的数据,基于奖励函数在仿真环境中训练,国产GPU支撑算力。系统部署在场景方,打通他们的现有数据,由场景方托管。在标准验证方面,松应科技与国家机器人检测与评定中心合作,围绕仿真数据集CR认证、仿真测试训练联合平台和数据质量评价体系开展工作。
今年大会期间,松应科技推出了多形态机器人协同训练的物理AI操作系统,可以让多种异构智能体在同一个数字工厂场景里协同训练和任务执行,探索复杂工业环境下的统一调度和群体协作。这个系统连接数字场景、训练数据、算法模型、算力资源和真实机器,让AI能力在数字世界中被开发和验证,最终作用于物理世界。
马道林举了个例子:把人手的触觉麻痹掉后,干活能力会变得极差。划火柴,正常人一秒钟就能完成,触觉一麻醉,几分钟都划不着。可见触觉在做精细动作时是必需品。但绝大多数机器人恰好欠缺这项能力。他的团队正在培养机器人的“手感”,让它们拥有类人甚至超越人的触觉感知——抓住物体时,不靠眼睛也能知道形状、重量、滑不滑、软硬如何,这些信息全来自直接的物理接触。
马道林认为,打造物理AI,当前看是数据,数据会让模型越来越强;长远看是交付解决方案的能力——能拿到客户不向别人开放的数据,会成为长期的技术护城河。
清华大学交叉信息研究院助理教授、破壳机器人创始人许华哲强调,数据Scaling始终是最重要的事。无论选择哪种模型路线,数据都是不可动摇的前提。实现数据Scaling的关键,不是写代码本身,而是对数据分布的有效度量。收集数据时,必须把直觉转化为可度量的数字,确保数据分布覆盖足够广,否则重复抓取同一物体数万次也没有意义。

游乐网为非赢利性网站,所展示的游戏/软件/文章内容均来自于互联网或第三方用户上传分享,版权归原作者所有,本站不承担相应法律责任。如您发现有涉嫌抄袭侵权的内容,请联系youleyoucom@outlook.com。
 同类文章

2026中国航空产业大会10月底南昌启幕:首次与航博会同期举办,聚焦低空经济新路径
2026中国航空产业大会与南昌航空产业博览会将于10月31日至11月4日在南昌国际博览城首次同期举办。大会聚焦低空经济,设置主旨报告、行业专家报告及低空产业洽谈会等主题活动,旨在探讨航空产业新路径,推动低空物流、城市巡检等新业态集聚,打造中部领先、全国知名的航空产业交流高地。

联想来酷Air 16酷睿5 315版开售:国补后3739元,16英寸轻薄本选购指南
联想来酷Air 16酷睿5 315版于8月27日正式开售,搭载6核处理器与12GB内存,配备16英寸16:10屏幕。叠加国家补贴后预估到手价仅3739 15元,主打长续航与静音办公。本文详细解析其硬件配置、接口布局及购买建议,助您快速决策。

牛来AirPods保护套海外走红:萌趣硅胶设计引发关注
一款名为“牛来”的AirPods硅胶保护套在日本市场引发关注,售价约1726日元。其独特的搞怪萌趣造型、兼容多代机型的硅胶材质以及专属挂饰设计,使其在社交平台上迅速走红,成为近期备受瞩目的国产原创数码周边产品。

行李箱选购全攻略:材质、轮子与尺寸避坑指南
选购行李箱时,材质、轮子和尺寸是核心决策点。PP材质抗冲击且轻便,适合频繁托运;万向轮决定推行顺滑度;尺寸需匹配航空限重。本文拆解关键参数,结合具体产品案例,助您选出耐用且实用的行李箱。

《湮灭之潮》成都试玩会:技嘉RTX 5080风魔显卡实测体验
2026年8月《湮灭之潮》成都试玩会圆满举行,千名玩家现场体验西方奇幻大作。文章重点解析技嘉RTX 5080风魔显卡在虚幻5引擎下的表现,涵盖Blackwell架构、DLSS 4 5技术及16GB GDDR7显存对高画质流畅运行的支撑作用。


- 热门数据榜
 1
 2
 3
 4
5
6
7
8
9
10
相关攻略
 2026-08-31 11:17
2026-08-28 14:44
2026-08-28 14:44
2026-08-28 14:44
2026-08-28 14:43
2026-08-28 14:43
2026-08-28 14:43
2026-08-28 14:42
热门教程
- 游戏攻略
- 安卓教程
- 苹果教程
- 电脑教程







